อ่านจบแล้วคุณจะ
- อธิบายหลักการและวิธีการใช้หม้อแปลงไฟฟ้า มอเตอร์ไฟฟ้า เครื่องกำเนิดไฟฟ้า
- เลือกใช้ตัวนำไฟฟ้าประเภทต่างๆ
- อธิบายหลักการของอุปกรณ์ป้องกันในระบบไฟฟ้า
⏱ สรุป 1 นาที 5 เรื่องที่ต้องจำ · ปัดหรือกดลูกศรดู · กดการ์ดเพื่อไปอ่าน
พิกัดหม้อแปลงกำหนดจากพิกัดแรงดันและกระแสด้านทุติยภูมิ
ที่มา: ตำราฝึกอบรม ผอส. ด้านไฟฟ้า (พพ.) ตอนที่ 2 บทที่ 2 อุปกรณ์ไฟฟ้าโดยทั่วไป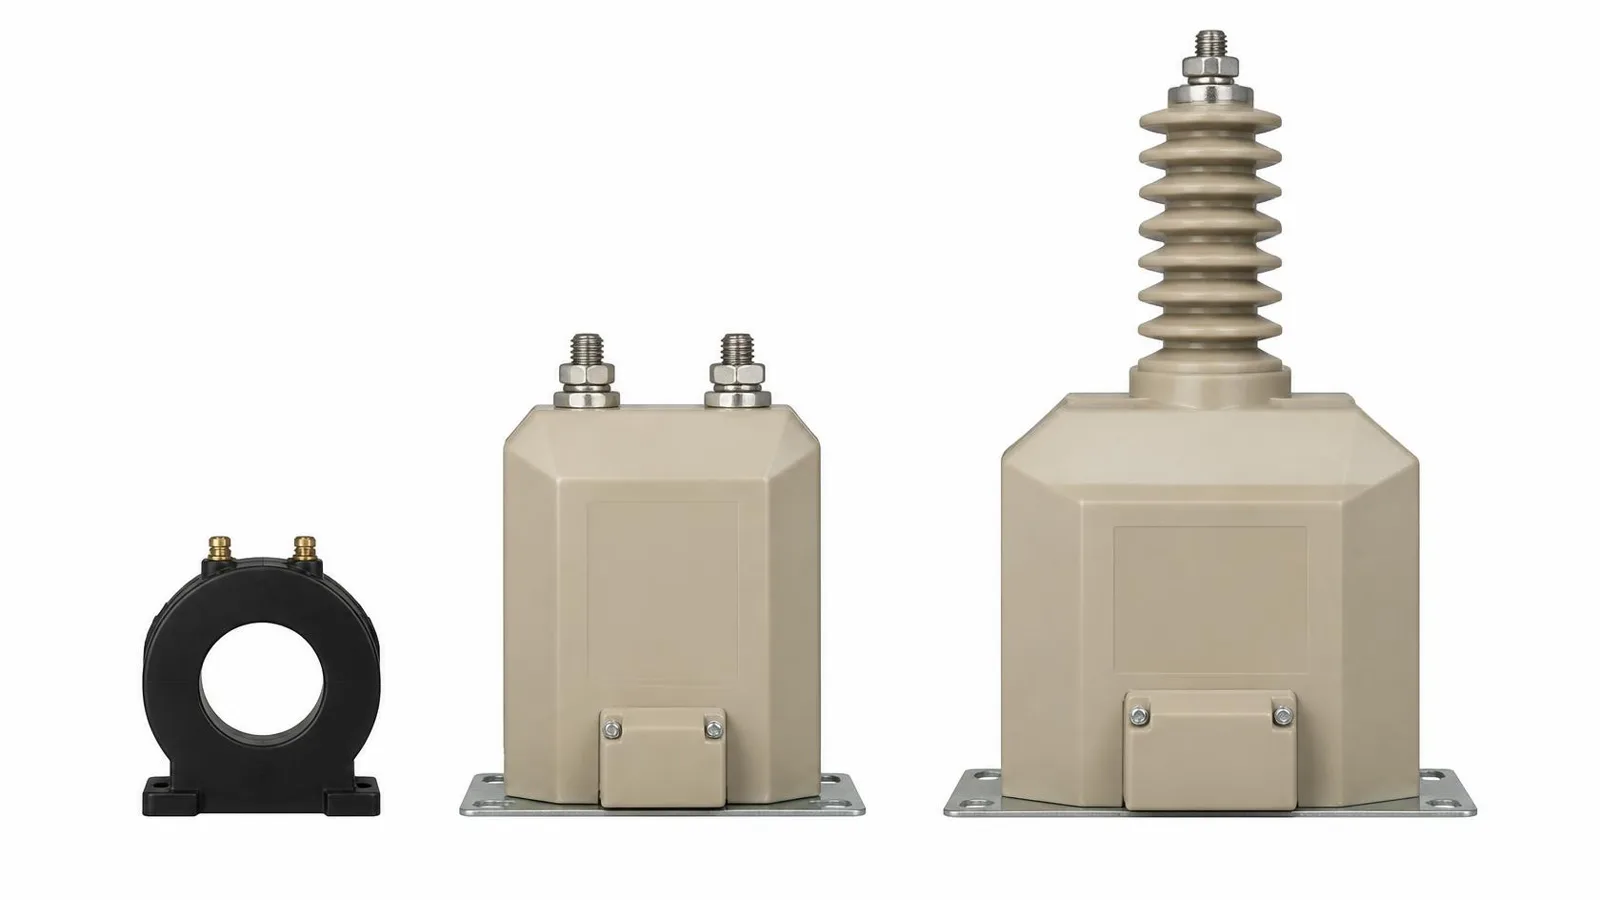 2/5 · หัวข้อย่อย 4
CT แบ่งตามการใช้งาน: สำหรับการวัด · สำหรับการป้องกัน
ที่มา: ตำราฝึกอบรม ผอส. ด้านไฟฟ้า (พพ.) ตอนที่ 2 บทที่ 2 อุปกรณ์ไฟฟ้าโดยทั่วไป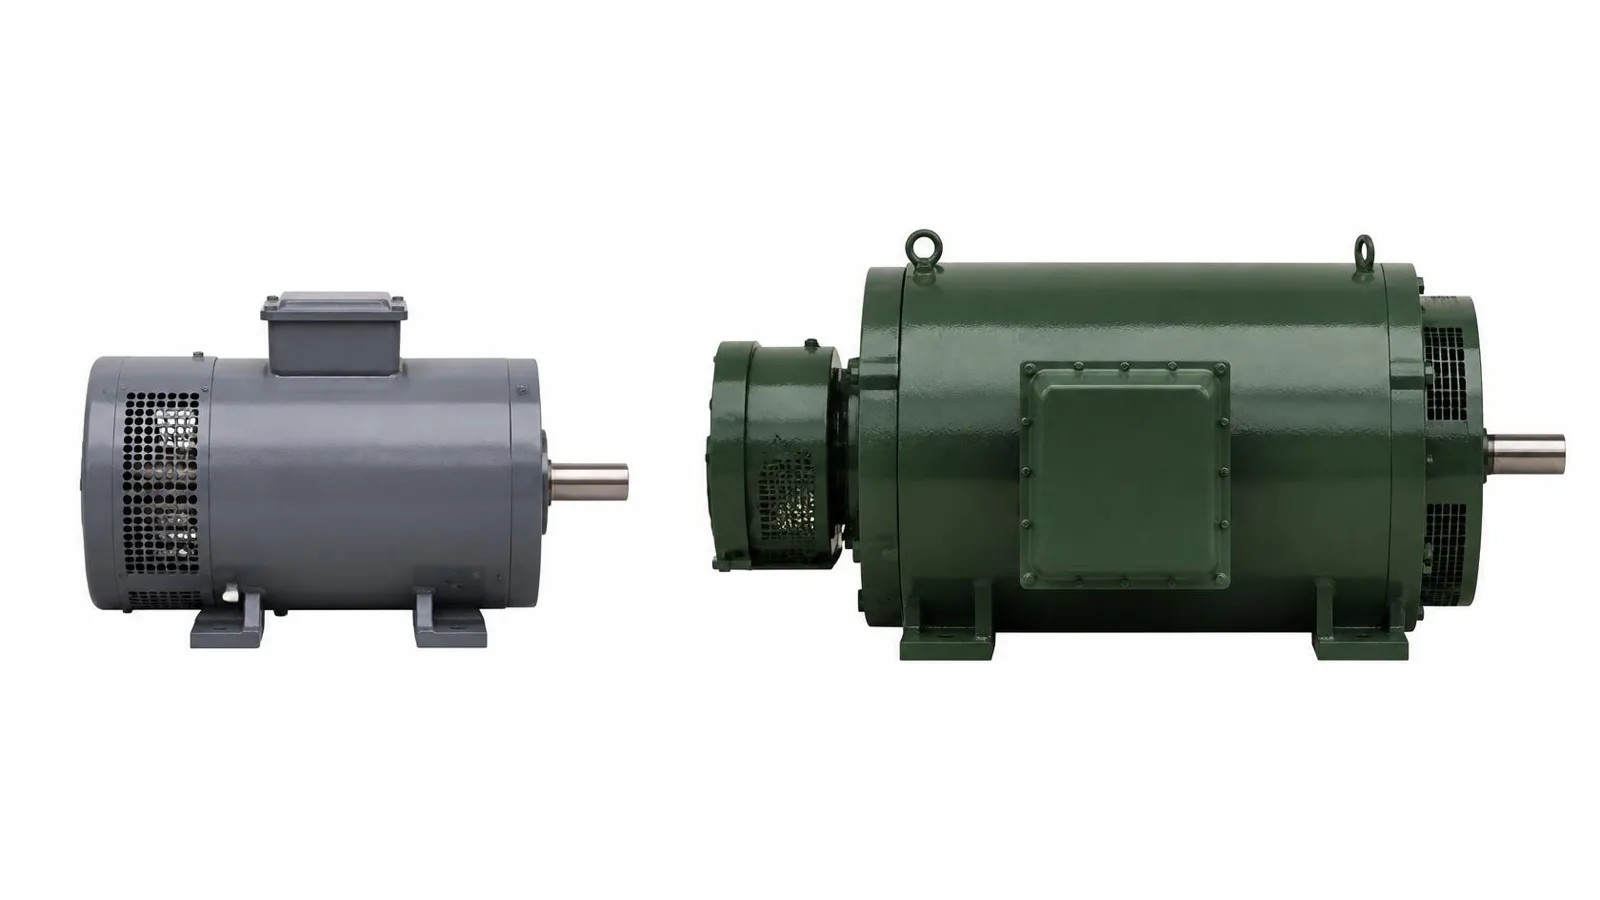 3/5 · หัวข้อย่อย 7
เครื่องกลไฟฟ้า 3 แบบ: เหนี่ยวนำ · ซิงโครนัส · กระแสตรง
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.1.7 และ 2.1.8 สมการ 2.33 2.36–2.38 2.46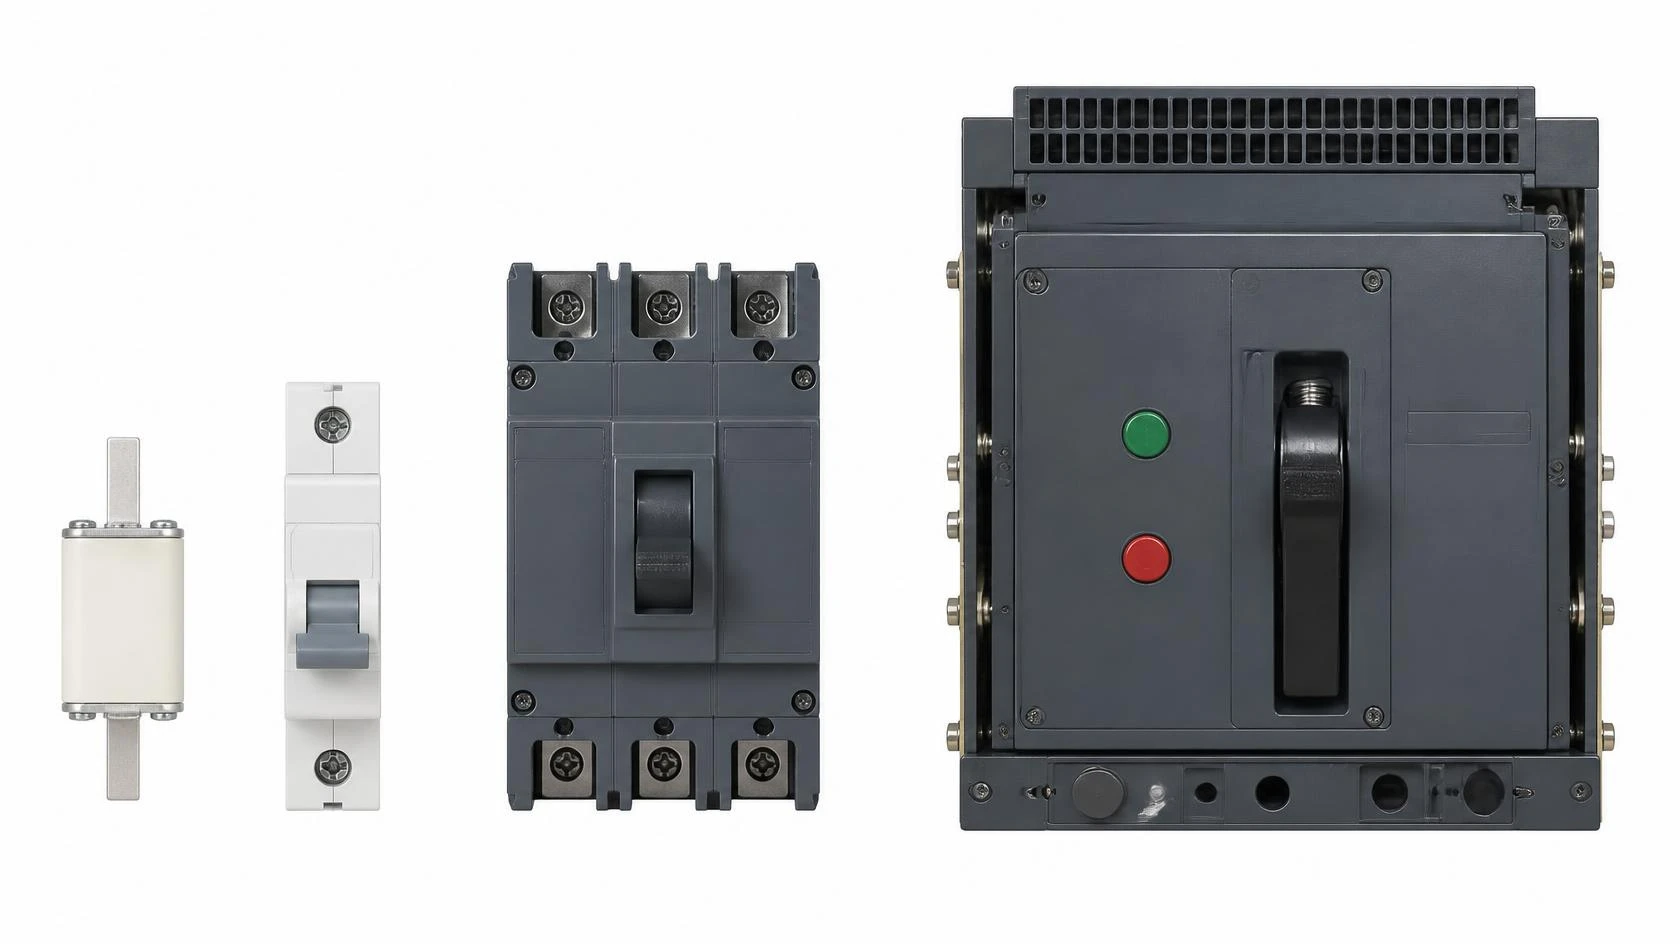 4/5 · หัวข้อย่อย 9
Circuit breaker: เปิดปิดด้วยมือได้ และเปิดวงจรอัตโนมัติเมื่อกระแสเกินค่าที่กำหนด
ที่มา: ตำราฝึกอบรม ผอส. ด้านไฟฟ้า (พพ.) ตอนที่ 2 บทที่ 2 อุปกรณ์ไฟฟ้าโดยทั่วไป⚙️5/5 · หัวข้อย่อย 12ใช้งาน 3 แบบ: ต่อเนื่อง · เวลาสั้น · เป็นคาบ
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.1.9–2.1.10อุปกรณ์ไฟฟ้าอยู่ตรงไหนในโรงงาน
หม้อแปลง: แรงดันลง กระแสขึ้น
ขึ้นกับความถี่ จำนวนรอบ และเส้นแรงแม่เหล็ก
ลองคำนวณ — หม้อแปลง 22 kV/400 V
หม้อแปลง: สูญเสีย ประสิทธิภาพ และการขนาน
เงื่อนไขการขนานหม้อแปลง
🔗 เรื่องนี้ใช้ต่อที่หัวข้อ 3.1 · หม้อแปลง: สูญเสีย 2 ส่วน ลองเลื่อนโหลดดู
หม้อแปลง 2 ประเภท: เครื่องมือวัด · จำหน่าย
CT แรงต่ำ (แบบวงแหวน)CT แรงปานกลางVT แรงปานกลางรหัสการระบายความร้อน
มอเตอร์เหนี่ยวนำ 3 เฟส
🤔 ลองตอบก่อนอ่าน
ป้ายมอเตอร์ 4 ขั้ว ไฟ 50 Hz เขียนว่า 1,450 รอบ/นาที ลองเดาว่าสนามแม่เหล็กในมอเตอร์หมุนที่กี่รอบ
⭐ ns = 120 × f ÷ P · 4 ขั้ว 50 Hz (เฮิรตซ์) = 1,500 รอบ/นาที
เฉลยจากหัวข้อย่อยนี้ · อ่านรายละเอียดต่อด้านล่าง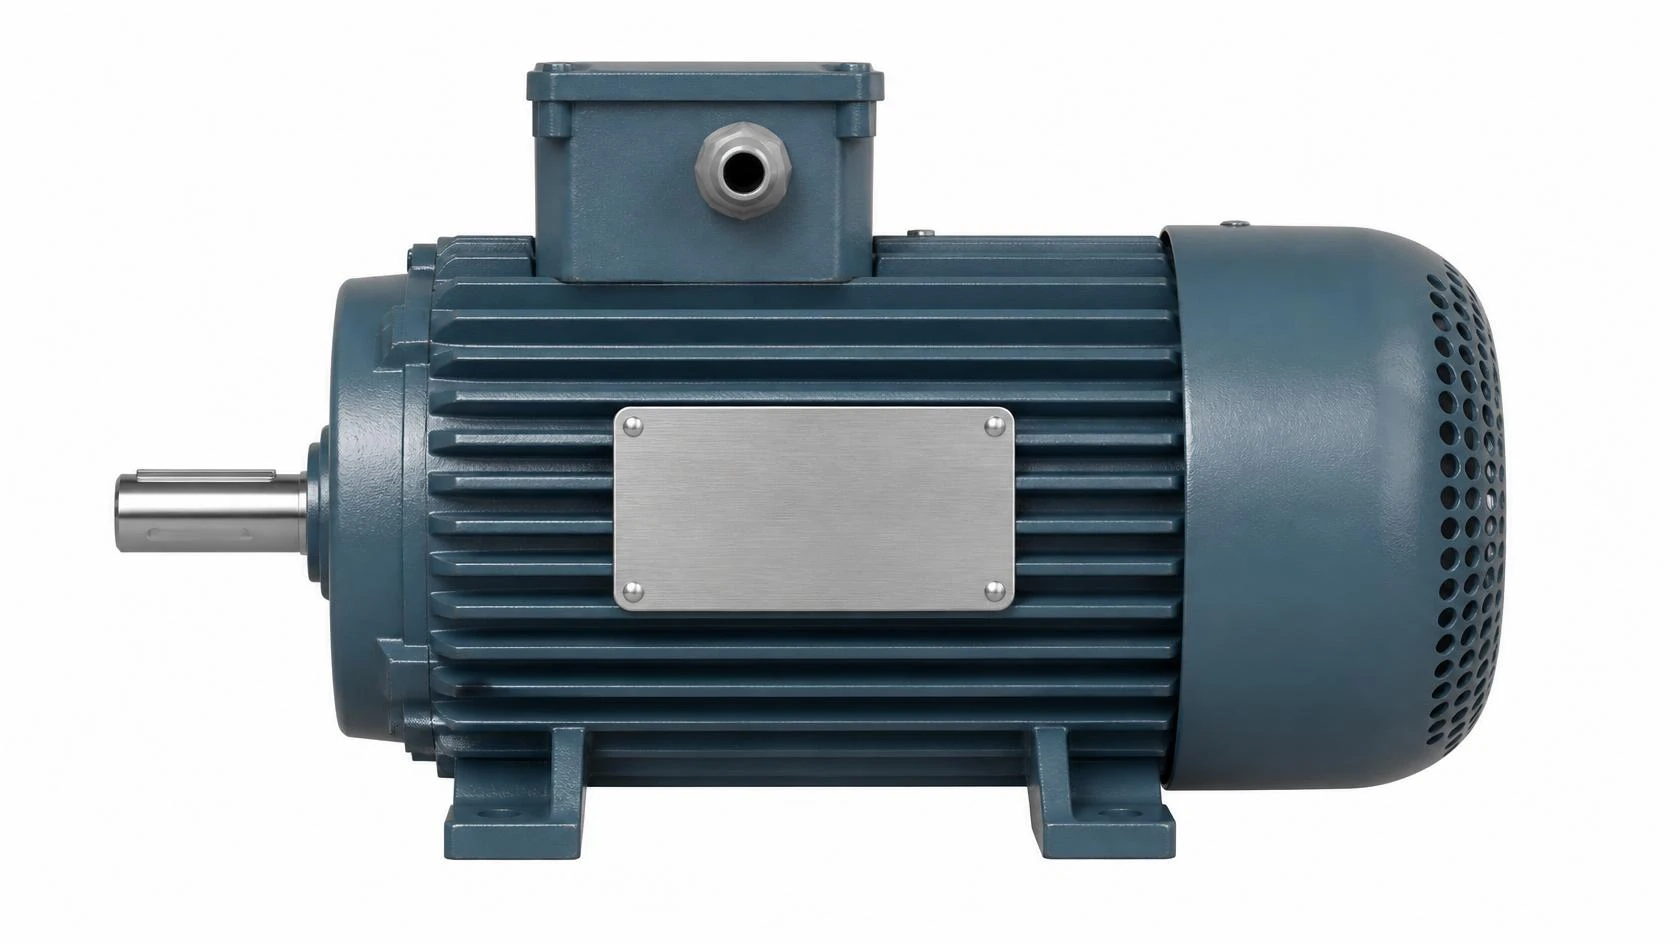
ขดลวด 3 ขดวางห่างกัน 120° → เกิดสนามแม่เหล็กหมุน → ตัดผ่านโรเตอร์ เกิดกระแสเหนี่ยวนำ → โรเตอร์หมุนตาม แต่ช้ากว่าความเร็วซิงโครนัสเสมอ (ต่างกัน = สลิป)
🔗 เรื่องนี้ใช้ต่อที่หัวข้อ 3.2 · โครงสร้าง: สเตเตอร์ · โรเตอร์
สตาร์ทมอเตอร์เหนี่ยวนำอย่างไร · ควบคุมความเร็วอย่างไร
🤔 ลองตอบก่อนอ่าน
สตาร์ทมอเตอร์แบบสตาร์-เดลต้า ลองเดาว่ากระแสตอนเริ่มหมุนเหลือเท่าไรของการต่อตรง
⭐ สตาร์-เดลต้า: แรงดันขดลวด 1/√3 · กระแสและแรงบิดเริ่มหมุน 1/3
เฉลยจากหัวข้อย่อยนี้ · อ่านรายละเอียดต่อด้านล่างหลักการ: ขณะเริ่มหมุน โรเตอร์ยังไม่หมุน สลิปเท่ากับ 1 กระแสจึงสูงมาก (สตาร์ทด้วยแรงดันเต็มที่ กระแส 500–700% ของพิกัด) ทำให้แรงดันในระบบตก กระทบเครื่องอื่น — มอเตอร์ใหญ่จึงต้อง ลดแรงดันขณะสตาร์ท แลกกับแรงบิดเริ่มหมุนที่ลดลง
มอเตอร์แบบโรเตอร์ขดลวด สตาร์ทโดยใส่ ตัวต้านทานสตาร์ท ที่วงจรโรเตอร์ (ผ่านสลิปริง) · การเปลี่ยนวิธีสตาร์ทมอเตอร์ที่มีพิกัดสตาร์ทสูง เป็นมาตรการหนึ่งที่ตำรา 3.1 แนะนำเพื่อแก้แรงดันตกในระบบจ่ายไฟ
ควบคุมความเร็ว: กรงกระรอก
เปลี่ยนความถี่ปฐมภูมิ ความเร็วซิงโครนัสแปรตามความถี่ ต้องปรับแรงดันตามความถี่ด้วย (V/f คงที่) ให้เส้นแรงแม่เหล็กคงที่ — คืออินเวอร์เตอร์ · ปรับแรงดันปฐมภูมิ แรงบิดแปรตามกำลังสองของแรงดัน · เปลี่ยนจำนวนขั้ว ปรับได้เป็นขั้น ๆ โครงสร้างซับซ้อน
ควบคุมความเร็ว: โรเตอร์ขดลวด
ปรับความต้านทานทุติยภูมิ ทำได้ง่าย แต่กำลังสูญเสียเพิ่ม ประสิทธิภาพลดลง · ควบคุมการสร้างสนามแม่เหล็กทุติยภูมิ ป้อนแรงดันความถี่สลิปให้วงจรทุติยภูมิ นำกำลังกลับมาใช้ ประสิทธิภาพดีกว่า
ที่มา: ตำรา ผู้รับผิดชอบด้านพลังงานอาวุโส (ผอส.) ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.1.6.3 (1)–(2) หน้า 2-20 · ตอนที่ 3 บทที่ 1 หัวข้อมาตรการแก้แรงดันตก
เครื่องกลไฟฟ้าซิงโครนัส (เครื่องกำเนิดไฟฟ้า · มอเตอร์) · มอเตอร์กระแสตรง
มอเตอร์กระแสตรงมอเตอร์ซิงโครนัสเอ็กไซเตอร์หลักการ: มอเตอร์ซิงโครนัส
ขดลวด 3 ขดวางห่างกัน 2π/3 rad สร้างเส้นแรงแม่เหล็กหมุน โรเตอร์ที่เป็นขั้วแม่เหล็กหมุนตาม เท่ากับความเร็วซิงโครนัสพอดี (ns = 120f/p) · ปรับกระแสสนามแม่เหล็ก If โดยกำลังขาออกคงที่ ขนาดและเฟสของกระแสอาร์เมเจอร์เปลี่ยน (เส้นกราฟ V) — จึงใช้ปรับเพาเวอร์แฟกเตอร์ได้ · แรงบิดเกิดเฉพาะที่ความเร็วซิงโครนัส จึงต้องสตาร์ทด้วยขดลวดที่ผิวขั้วแม่เหล็ก หรือใช้มอเตอร์อีกตัวช่วยเร่ง
หลักการ: มอเตอร์กระแสตรง
ตัวนำมีกระแส I อยู่ในสนามแม่เหล็ก B ได้รับแรง F = BℓI (กฎมือของเฟลมมิ่ง) · ตัวนำที่หมุนเกิดแรงเคลื่อน E = Bℓv ที่กลับขั้วตลอด จึงต้องมีคอมมิวเตเตอร์และแปรงถ่าน · วิธีควบคุมความเร็ว 3 วิธี: ① ปรับสนามแม่เหล็ก Φ ง่าย แต่ช่วงความเร็วจำกัด ② ใส่ความต้านทานในวงจรอาร์เมเจอร์ ยิ่งมาก เสถียรภาพลดและสูญเสียเพิ่ม ③ ปรับแรงดันอาร์เมเจอร์ (ระบบ Leonard) เดินเครื่องเสถียรทุกแรงดัน
💡 หลักการ: เครื่องกำเนิดไฟฟ้าซิงโครนัส
- แรงภายนอก (เช่น กังหัน) หมุนขั้วแม่เหล็กด้วยความเร็วคงที่ เส้นแรงแม่เหล็กที่ตัดขดลวด 3 ขดเปลี่ยนแปลงเป็นวงรอบ เกิดแรงดันไฟฟ้ากระแสสลับ 3 เฟสที่มีความถี่คงที่
- เครื่องเดียวกัน: ถูกหมุนจากภายนอก = เครื่องกำเนิดไฟฟ้า · จ่ายไฟ 3 เฟสให้ขดลวด = มอเตอร์
- ส่วนใหญ่เป็นแบบขั้วแม่เหล็กหมุน (Revolving field): แบบ Salient pole ใช้กับเครื่องกำเนิดไฟฟ้าแบบกังหันน้ำ · แบบ Non-salient pole ใช้กับเครื่องกำเนิดไฟฟ้าเทอร์ไบน์
- ขณะจ่ายโหลด กระแสในขดลวดอาร์เมเจอร์สร้างแรงแม่เหล็กต้านกลับ: กระแสล้าหลัง ⇒ สนามแม่เหล็กลดลง · กระแสนำหน้า ⇒ สนามแม่เหล็กเพิ่มขึ้น
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.1.7 และ 2.1.8 สมการ 2.33 2.36–2.38 2.46
สายไฟฟ้า
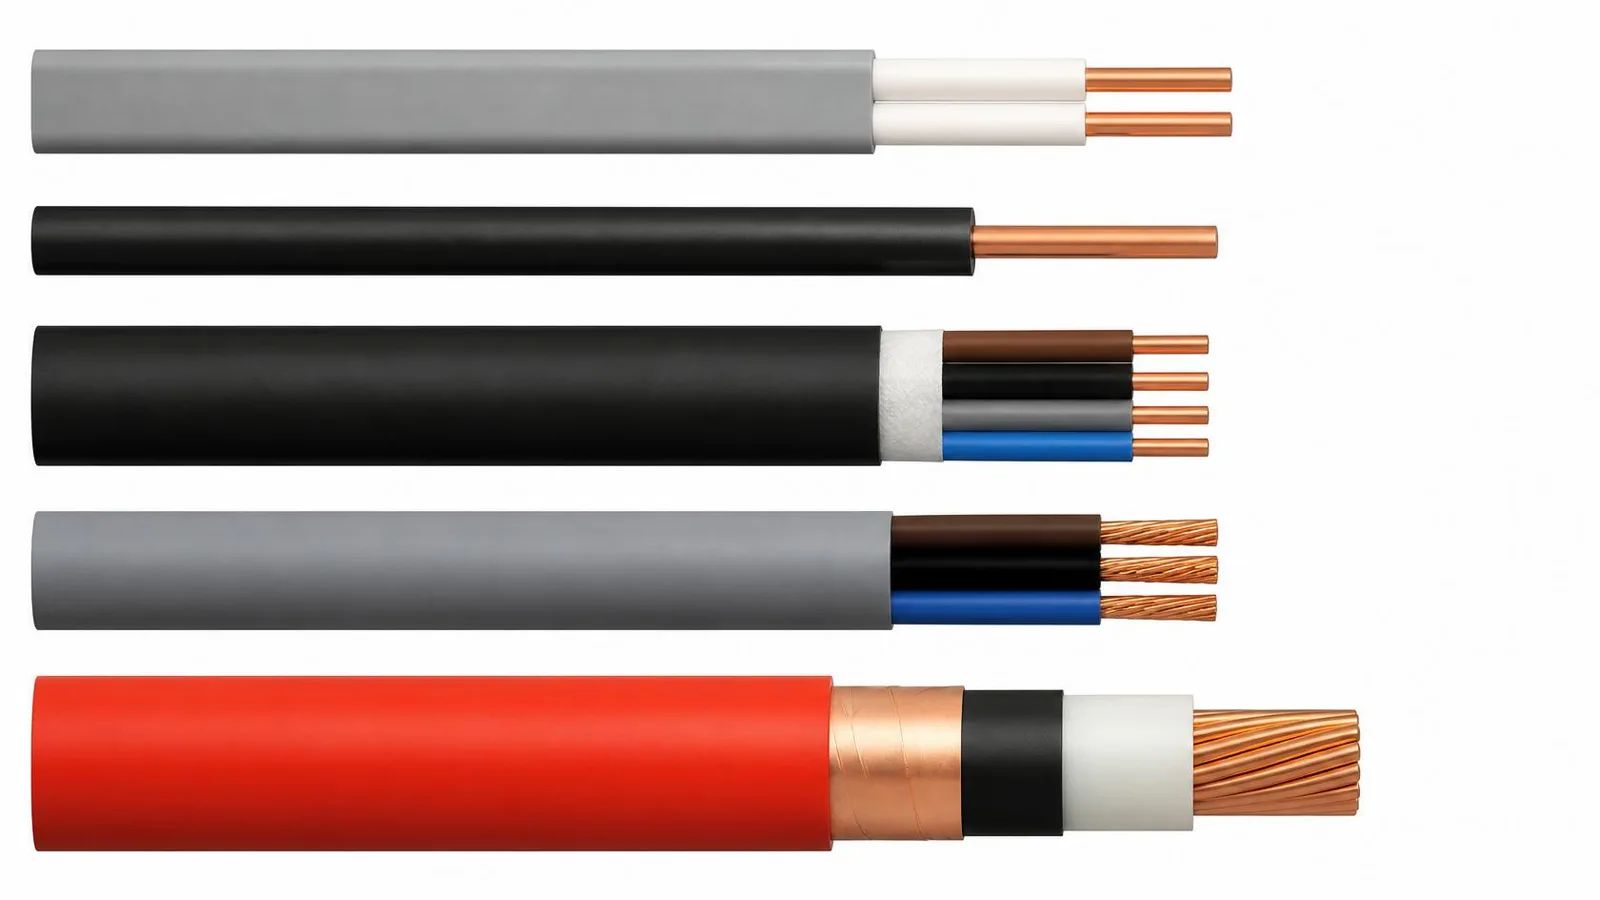 VAFTHWNYYVCTXLPE
สายหุ้มฉนวน: Partial Insulated Cable (PIC) · Space Aerial Cable (SAC) · Preassembly Aerial Cable · ฉนวนครอสลิงค์โพลิเอทิลีน (Cross-Linked Polyethylene: XLPE)
เลือกใช้สายไฟ
- ใช้เฉพาะสายที่มีเครื่องหมาย มาตรฐานผลิตภัณฑ์อุตสาหกรรม (มอก.)
- สายเดินในอาคาร ห้ามนำไปเดินนอกอาคาร (แดดทำให้ฉนวนแตกกรอบ)
- เลือกชนิดให้เหมาะกับสภาพติดตั้ง เช่น สายอ่อนห้ามเดินยึดติดผนัง
- ขนาดสายเหมาะกับแรงดัน กระแส และขนาดฟิวส์หรือเบรกเกอร์
หลักการ: ทำไมต้องเลือกขนาดสายให้ถูก
สายมีความต้านทาน กระแสไหลผ่านเกิดความร้อนตาม I²R (กฎของจูล หัวข้อ 2.1) สายเล็กเกินกระแสใช้งาน ร้อนเกิน ฉนวนเสื่อม และสูญเสียพลังงานในสาย · ขนาดสายจึงต้องสอดคล้องกับแรงดัน กระแสใช้งาน และขนาดฟิวส์หรือเบรกเกอร์ที่ป้องกันสายนั้น
วิธีการ
เลือกสายมี มอก. · เลือกชนิดตามสภาพติดตั้ง (สายในอาคารห้ามเดินนอกอาคาร เพราะแดดทำฉนวนแตกกรอบ · สายอ่อนห้ามยึดผนังหรือลากผ่านที่ถูกกดทับ) · สายเมนและสายต่อหลักดินเลือกตามขนาดเมนสวิตช์และเครื่องวัด (ตาราง 2.8 ในตำรา)
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.2.1–2.2.2
อุปกรณ์ป้องกัน
ฟิวส์MCBMCCBACBอนุรักษ์พลังงานในหม้อแปลงและมอเตอร์
เปิดมอเตอร์เดินตัวเปล่ารอไว้ ไม่เสียอะไรมาก
✅ ตำรา: พยายามหลีกเลี่ยงการเดินเครื่องด้วยโหลดต่ำ ๆ หรือไม่มีโหลด จะทำให้ประสิทธิภาพและเพาเวอร์แฟกเตอร์ต่ำลง · โหลดขาดช่วงอย่าเดินเครื่องเปล่า ๆ ควรใช้วิธีควบคุมด้วยอินเวอร์เตอร์
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 ข้อควรระวังในการเดินเครื่องอย่างอนุรักษ์พลังงาน
ควบคุมด้วยอิเล็กทรอนิกส์กำลัง
🔗 เรื่องนี้ใช้ต่อที่หัวข้อ 3.2 · อุปกรณ์ปรับความเร็วรอบ (VSD)
ใช้งานมอเตอร์ให้ตรงพิกัด · เลือกมอเตอร์ให้เหมาะกับภาระ
หลักการ: ยิ่งให้กำลังขาออกสูง ความสูญเสียยิ่งมาก มอเตอร์ยิ่งร้อน — พิกัด คือขีดจำกัดที่ใช้งานแล้วอุณหภูมิไม่เกินค่าสูงสุดในข้อกำหนดจำเพาะ จึงต้องดูว่าใช้งานแบบไหน
วิธีการ: เลือกมอเตอร์ ดู 7 เรื่อง
① เงื่อนไขการใช้งาน (ต่อเนื่อง เป็นระยะ สั้น ๆ เปิดปิดบ่อยหรือไม่) ② คุณลักษณะความเร็ว ③ การเปลี่ยนแปลงความเร็ว (เร่ง-หน่วง ความเร็วต่ำ เดินหน้า-ถอยหลัง) ④ คุณลักษณะพลังงาน (ประสิทธิภาพใช้งาน) ⑤ คุณลักษณะแรงบิด (แรงบิดเริ่มหมุน แรงบิดใช้งาน) ⑥ ความเหมาะสมกับภาระ (ความจุ · Load ratio กับประสิทธิภาพ) ⑦ ความทนทานต่อสภาพแวดล้อม
⚠️ ระวัง
kW (กิโลวัตต์) บนป้ายพิกัดเป็นกำลังขาออกเชิงกล ไม่ใช่ไฟที่มอเตอร์ใช้ · ไฟที่ใช้ = กำลังขาออก ÷ ประสิทธิภาพ · มอเตอร์ที่นิยมที่สุด = มอเตอร์เหนี่ยวนำ ปรับความเร็วได้สะดวกด้วยการเปลี่ยนความถี่
ที่มา: ตำรา ผอส. ไฟฟ้า ตอนที่ 2 บทที่ 2 หัวข้อ 2.1.9–2.1.10
ตัวเลขที่ต้องจำในหัวข้อนี้
ที่มา: ตำราฝึกอบรม ผอส. ด้านไฟฟ้า (พพ.) ตอนที่ 2 บทที่ 2 อุปกรณ์ไฟฟ้าโดยทั่วไป